
 برد آردوینو
 کیت دزدگیر
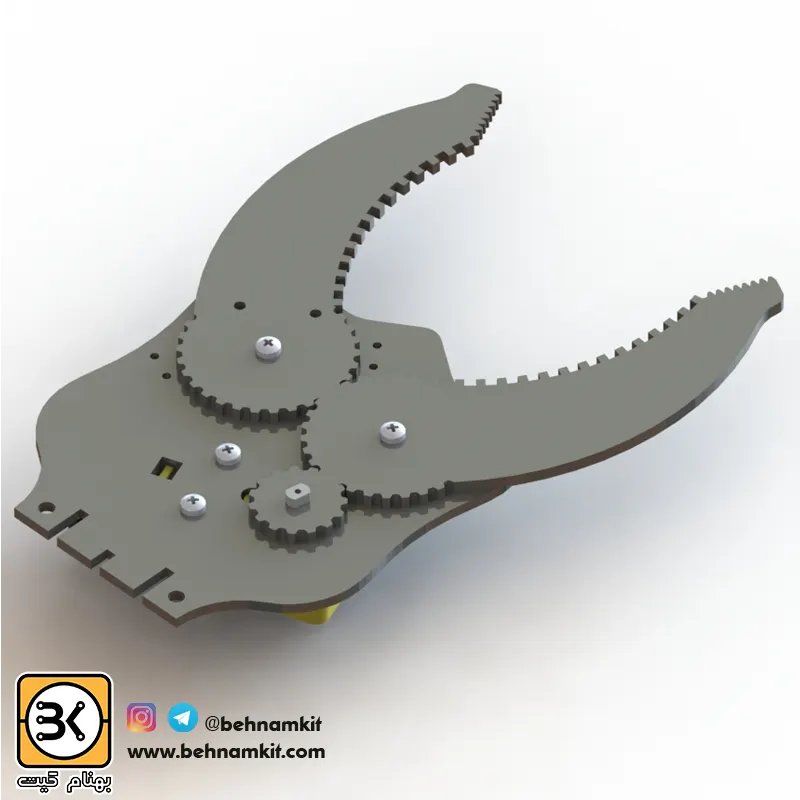

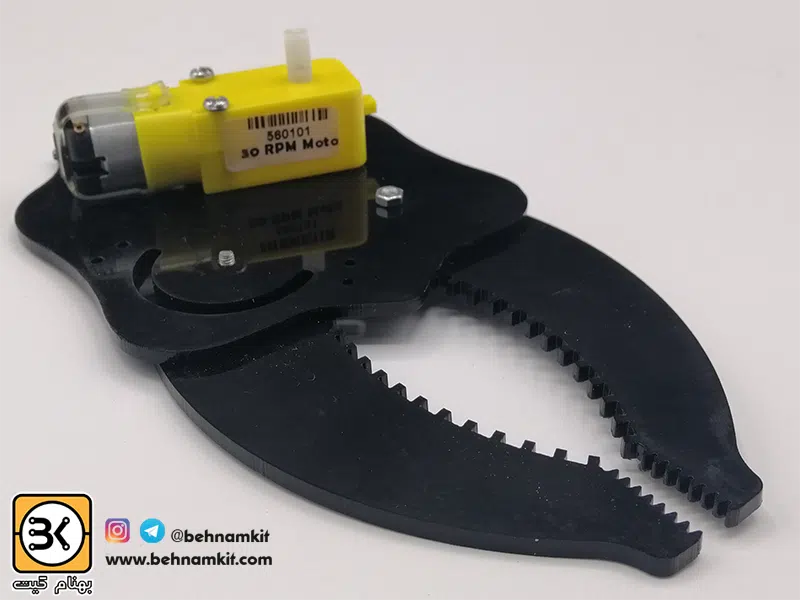
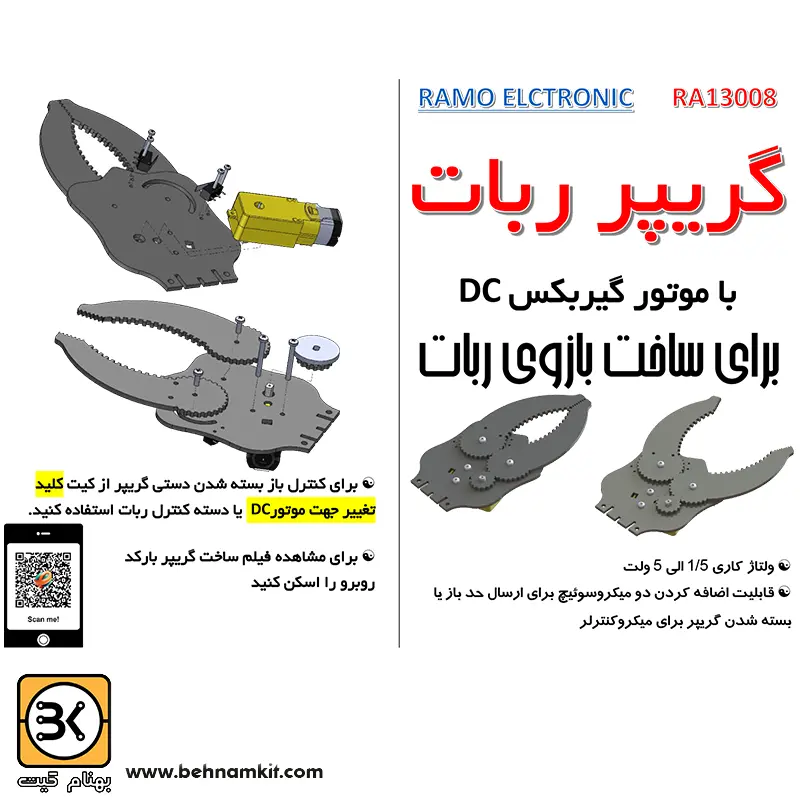
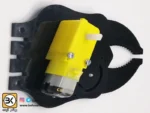
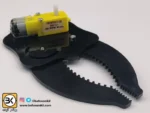
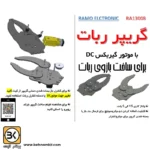


کیت گریپر پلکسی با موتور DC
5,500,000 ریال
گریپر رباتیک با موتور DC چیست؟
گریپر رباتیک با موتور DC یک عملگر مکانیکی (End-Effector) دو فکه است که به کمک گیربکس داخلی و یک موتور جریان مستقیم، حرکت دورانی را به حرکت خطی اهرمها تبدیل کرده و امکان گرفتن، نگهداشتن و جابهجایی اجسام سبک (تا حدود ۱۵۰ گرم) را در پروژههای اتوماسیون و بازوهای رباتیک فراهم میکند.
| وزن | 0.095 کیلوگرم |
|---|
| حداقل تعداد | درصد تخفیف |
|---|---|
| 50 | 5% |
| 100 | 10% |
| 100 | 15% |
🔧 مکانیزم دقیق و راهاندازی آسان
گریپرها یا چنگکهای مکانیکی، نقش «دست» را در پروژههای رباتیک ایفا میکنند. این گریپر مکانیکی به همراه موتور DC، برای پیادهسازی پروژههای Pick and Place (برداشتن و گذاشتن اجسام) طراحی شده است. به دلیل وجود گیربکس هماهنگ با موتور، حرکت باز و بسته شدن انگشتها به صورت نرم و با گشتاور مناسب انجام میشود تا اجسام به خوبی مهار شوند بدون اینکه به موتور فشار مضاعف وارد شود.
🎯 مزایا و نقاط قوت گریپر بهنام کیت:
- ✅ مجهز به موتور DC گیربکسدار جهت افزایش گشتاور و کنترل نرم باز و بسته شدن
- ✅ طراحی سبک و بهینه برای کاهش بار روی سروو موتورها و مفاصل بازوی ربات
- ✅ امکان کنترل آسان با انواع درایورهای موتور (مانند L298N یا L293D)
- ✅ مناسب برای اتصال به بردهای آردوینو (Arduino)، ESP و سایر میکروکنترلرها
- ✅ نصب و پیادهسازی سریع بدون نیاز به ابزار پیچیده
📊 جدول مشخصات فنی
| مشخصه فنی | توضیحات / مقدار |
|---|---|
| نوع محصول | گریپر / چنگک رباتیک مکانیکی |
| نوع محرک | موتور DC به همراه گیربکس داخلی |
| محدوده ولتاژ کاری | ۳ الی ۶ ولت DC (بسته به نوع تغذیه درایور) |
| کاربرد اصلی | بازوهای رباتیک، رباتهای امدادگر، پروژههای دانشآموزی و مکاترونیک |
| روش کنترل | تغییر جهت جریان (پل H) از طریق درایور موتور |
| سازگاری | انواع برد آردوینو، میکروکنترلر AVR، ARM و رزبریپای |
🚀 کاربردها
- ساخت بازوی رباتیک (Robotic Arm): اتصال به انتهای بازو جهت گرفتن و انتقال قطعات.
- رباتهای امدادگر و کاوشگر: جمعآوری نمونهها یا پاکسازی موانع کوچک.
- پروژههای آموزشی و مسابقات رباتیک: یادگیری مبانی مکانیک، کنترل گشتاور و مکانیزم اهرمها.
🛠 راهنمای راهاندازی و اتصال
برای کنترل جهت باز و بسته شدن دهانه گریپر، کافی است دو پایه موتور DC را به خروجی یک ماژول درایور موتور (مانند L298N یا L293D) متصل کنید. با تغییر پلاریته (جهت ولتاژ)، چنگک باز یا بسته میشود. توصیه میشود جهت جلوگیری از آسیب به چرخدندهها در انتهای کورس حرکتی، از میکروسوئیچ (Limit Switch) یا کنترل جریان مصرفی استفاده شود.
پرسشها و پاسخهای استاندارد:
سؤال ۱: آیا گریپر مستقیماً به پایههای آردوینو وصل میشود؟
پاسخ: خیر، موتورهای DC جریان بیشتری نسبت به خروجی پینهای آردوینو مصرف میکنند؛ بنابراین حتماً باید از یک درایور موتور (مانند L298N یا L293D) بین آردوینو و موتور استفاده کنید.
سؤال ۲: نحوه تشخیص باز یا بسته شدن چنگک چگونه است؟
پاسخ: با تغییر جهت چرخش موتور DC از طریق درایور، چنگک باز یا بسته میشود.
سؤال ۳: ولتاژ مناسب برای کارکرد این گریپر چقدر است؟
پاسخ: این موتور بهینهشده برای ولتاژ بین ۳ تا ۶ ولت DC است و عملکرد پایداری در این بازه دارد.
سؤال ۴: حداکثر وزنی که این چنگک میتواند بردارد چقدر است؟
پاسخ: این گریپر برای اجسام سبک و آموزشی (مانند لیوان پلاستیکی، توپ پینگپنگ، مکعبهای چوبی کوچک) در حدود ۵۰ تا ۱۵۰ گرم مناسب است.
سؤال ۵: آیا نیاز به سروو موتور دارد؟
پاسخ: خیر، این مدل دارای موتور DC داخلی است و مکانیزم حرکتی آن بر اساس گیربکس DC طراحی شده است.
ویژگی های ماژول گریپر ربات با موتور گیربکس
موتور مورد استفاده : موتورگیربکس زرد جنس : پلکسی رنگ : بنا به موجودی فروشگاه وضعیت مونتاژ : مونتاژ نشده
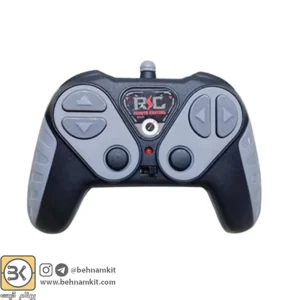
برای کنترل باز بسته شدن دستی گریپر از کیت کلید تغییر جهت موتور DC یا دسته کنترل ربات استفاده کنید
مشاهده فیلم اموزشی گریپر https://www.aparat.com/v/cyld5m4
همچنین ممکن است دوست داشته باشید;


ماژول فرستنده و گيرنده کنترل از راه دور 2 کاناله مدل 2ch
موجود در انبار
4,000,000 ریال

محصولات مرتبط


ماژول فرستنده و گیرنده کنترل از راه دور 4 کاناله مدل 4ch
موجود در انبار
4,500,000 ریال


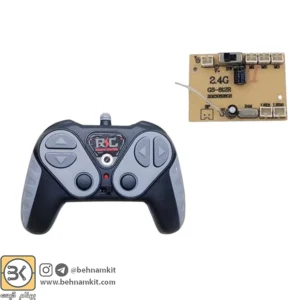
دسته کنترل و مدار گیرنده سه موتور ، ماشین کنترلی با برد بالا
موجود در انبار
8,800,000 ریال


نقد و بررسیها
هنوز بررسیای ثبت نشده است.